HARMO
25131
Van 2026 tot 2029
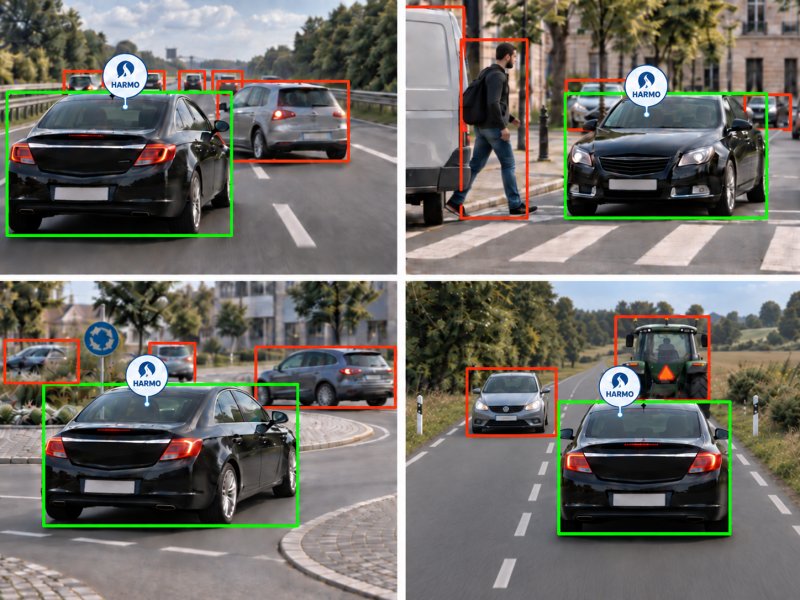
HARMO (Human-Aware Road Mobility Optimisation) ontwikkelt en valideert zelfrijdende voertuigen die beter rekening houden met hoe menselijk rijgedrag verandert door ervaring en vertrouwdheid met een route. TML leidt de gedragsmodellering en scenario-gebaseerde validatie en vertaalt de resultaten naar meetbare veiligheids- en acceptatiecriteria.
Zelfrijdende voertuigen worden vandaag vaak ontwikkeld en getest met modellen waarin menselijke bestuurders zich relatief statisch gedragen. In werkelijkheid verandert rijgedrag wanneer bestuurders een route goed kennen: ze verdelen hun aandacht anders, reageren meer vanuit routine en kunnen andere veiligheidsmarges hanteren. HARMO bouwt voort op de Europese projecten i4Driving, BERTHA, HEADSTART, SUNRISE en SYNERGIES, en maakt deze effecten van leren, gewenning en routevertrouwdheid expliciet in modellen van menselijk rijgedrag.
Het project verzamelt hiervoor gegevens uit rijsimulatoren en ritten in reëel verkeer en vertaalt die naar gedragsmodellen die rekening houden met verschillen tussen vertrouwde en onbekende situaties. Die modellen worden gebruikt in simulaties waarin menselijke en zelfrijdende voertuigen daadwerkelijk op elkaar reageren. HARMO ontwikkelt daarnaast een AI-planner die natuurlijk, menselijk rijgedrag combineert met expliciete verkeers- en veiligheidsregels. Ten slotte worden realistische testscenario's en veiligheids- en acceptatiecriteria ontwikkeld en worden de modellen in echt verkeer getoetst in "shaduwmode': het systeem voorspelt wat het voertuig en andere weggebruikers zouden doen, zonder zelf de besturing over te nemen.
Binnen HARMO onderzoekt TML hoe rijervaring en vertrouwdheid met een route het rijgedrag beïnvloeden. We gebruiken gegevens uit rijexperimenten om menselijk rijgedrag na te bootsen in modellen en ontwikkelen realistische verkeersscenario’s om zelfrijdende voertuigen te testen. Met simulaties onderzoeken we hoe deze voertuigen reageren op menselijk rijgedrag en stellen we meetbare criteria op om hun veiligheid en voorspelbaarheid te beoordelen.
Daarnaast ontwikkelt TML de Acceptance Threshold Matrix, een methode om te beoordelen in welke mate het rijgedrag van zelfrijdende voertuigen aanvaardbaar is voor bestuurders, passagiers en andere weggebruikers.